
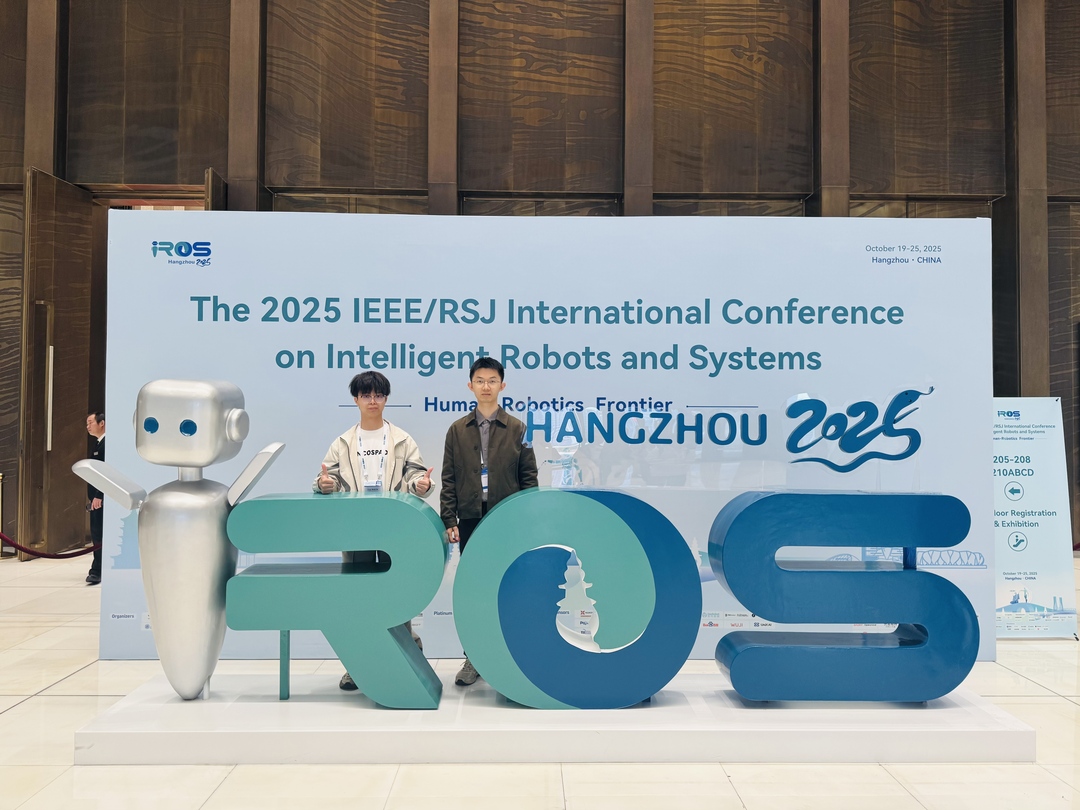
IROS2025国际机器人会议
多模态感知小组研究成果发表于 IEEE/RSJ IROS 2025
IROS(IEEE/RSJ International Conference on Intelligent Robots and Systems)是机器人与智能系统领域具有国际影响力的顶级学术会议之一,由 IEEE 与日本机器人学会(RSJ)共同主办。会议长期聚焦机器人感知、规划、控制、学习与人机协作等前沿方向,汇聚全球高校、科研机构及产业界专家学者,是展示最新研究成果、开展学术交流与推动机器人技术发展的重要平台。
2025 年 IROS 于 10 月在中国杭州召开。团队多模态感知小组两项研究成果被会议接收转录,并由博士生欧阳松涛、肖文星在会议期间进行学术交流与成果展示。
| 会议名称 | IEEE/RSJ International Conference on Intelligent Robots and Systems (IROS 2025) |
|---|---|
| 会议时间 | 2025 年 10 月 |
| 会议地点 | 杭州,中国 |
| 研究主题 | 机器人力觉传感、多模态感知与柔性抓取识别 |
| 会议官网 | http://iros25.org/ |
接收论文
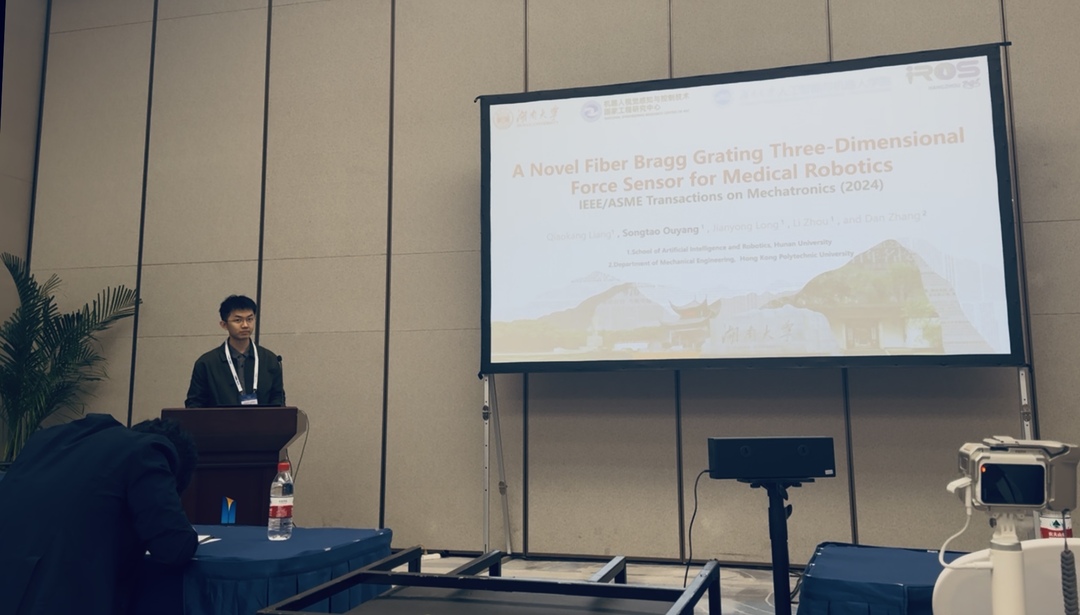
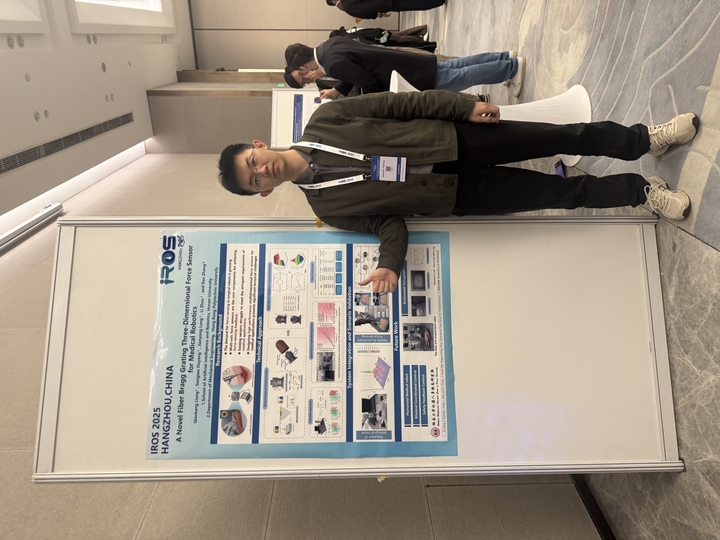
- A Novel Fiber Bragg Grating Three-Dimensional Force Sensor for Medical Robotics 汇报人:欧阳松涛 研究重点:面向医疗机器人的三维力觉感知与传感器集成。
- 提出一种基于光纤布拉格光栅(FBG)的三维力传感器结构。
- 面向医疗机器人场景,提升力觉测量的灵敏度、抗干扰能力与集成适配性。
- 为微创医疗机器人中的高精度力感知提供新的传感方案。
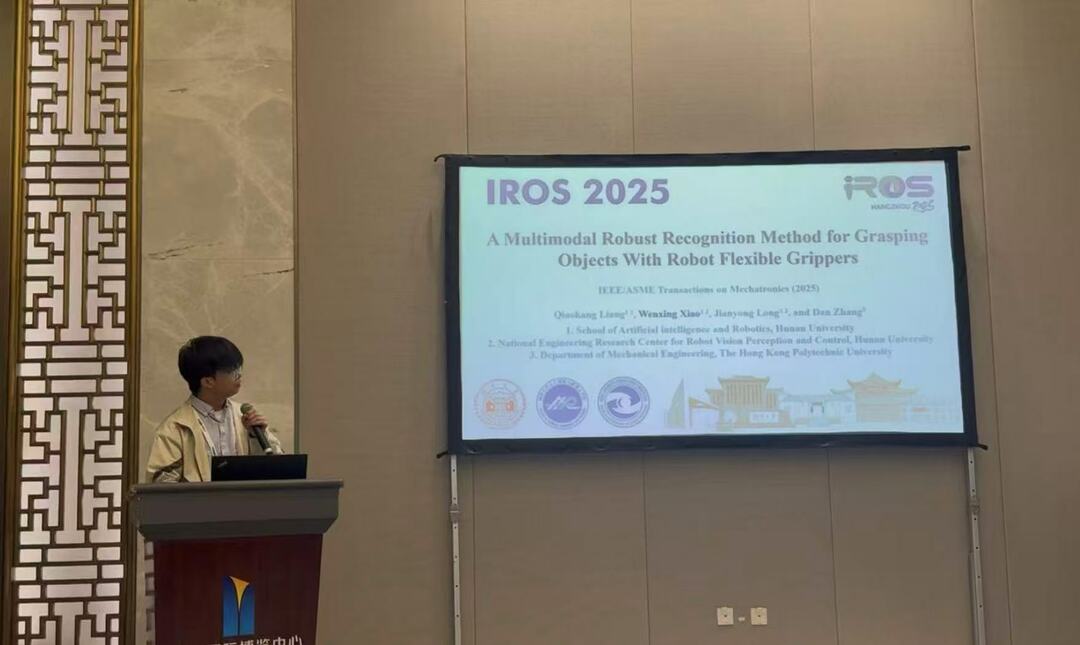
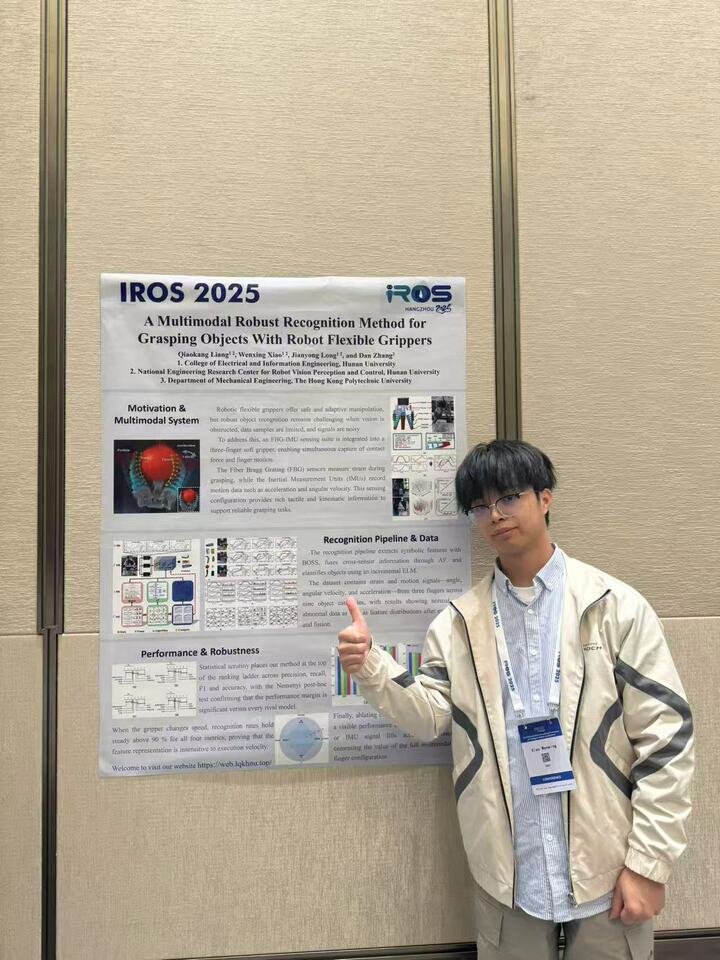
- A Multimodal Robust Recognition Method for Grasping Objects With Robot Flexible Grippers 汇报人:肖文星 研究重点:融合力觉与运动信息的柔性夹爪目标识别。
- 构建融合力觉信息与运动参数的多模态目标识别方法。
- 提升柔性夹爪在复杂抓取环境中的目标识别稳定性与鲁棒性。
- 增强机器人操作过程中的环境适应能力与智能感知能力。
学术交流
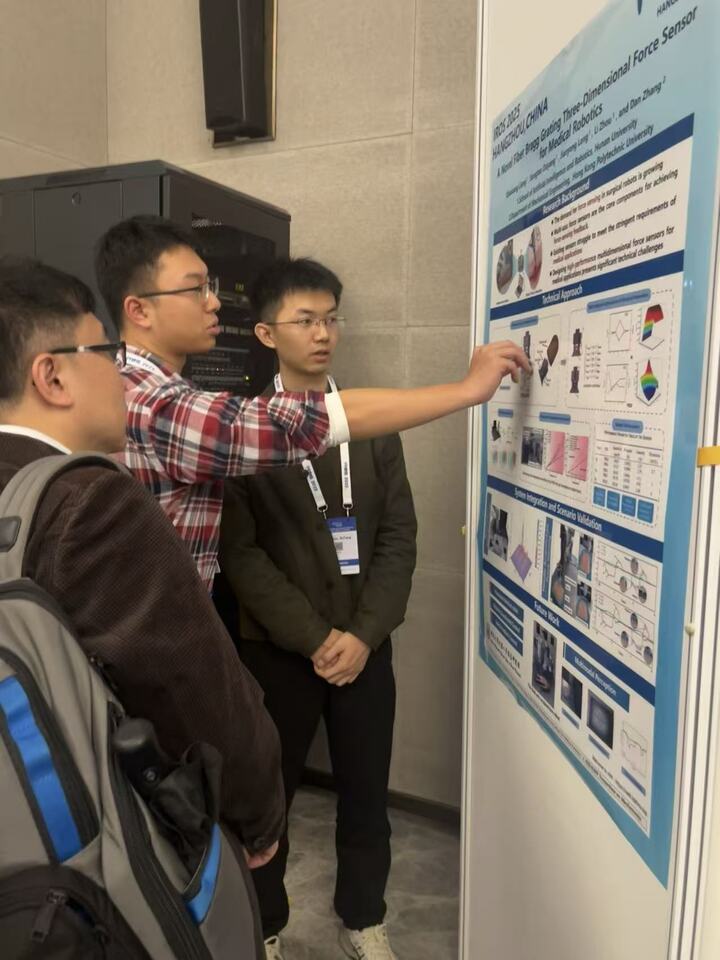
团队成员围绕论文方法、实验设置与应用场景进行了口头报告和海报交流,并与参会学者就机器人感知、柔性操作及复杂环境下的稳健识别展开讨论。相关交流有助于进一步明确研究方法的适用边界,并为后续实验设计与系统集成提供参考。
研究意义
上述成果围绕机器人力觉传感、多模态感知与柔性抓取识别等方向展开,体现了团队在智能机器人感知系统中的持续研究积累。相关工作面向医疗机器人、柔性操作与复杂场景下的稳健识别需求,为提升机器人操作的安全性、灵巧性与环境适应能力提供了技术支撑。
团队将继续围绕多模态感知、智能控制与机器人系统集成开展研究,推动相关成果在医疗机器人、柔性操作和复杂环境感知等方向的进一步应用。